뷰런- KT, 라이다센서 활용 도로관리 솔루션 개발
라이다(LiDAR) 센서 기반의 ‘지능형 도로정보’가 운전자에게 제공된다.
주행 중 포트홀 등 도로파손 여부를 탐지해 실시간 알려주는 것이다. 라이다가 도로표면의 3차원 형상을 분석해 포트홀을 인지하고 깊이와 면적을 측정한다. 포트홀의 위치와 파손규모 등 계측정보에 실제 현장 이미지를 결합해 제공하게 된다.
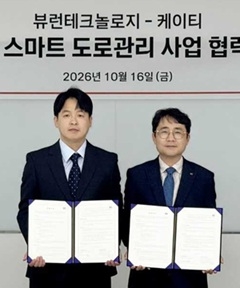
라이다 기반 자율주행·공간인지 솔루션을 개발하는 뷰런테크놀로지(대표 김재광)가 KT와 19일 이런 내용의 업무협약을 했다.
지능형 도로 관리솔루션은 뷰런의 3차원 공간 인지기술과 KT의 정밀측위, 통신·클라우드 인프라를 결합해 개발된다. 양사는 공동 실증을 통해 기술적 완성도와 현장 적용 가능성을 검증한다. 이를 기반으로 솔루션 표준화와 지방자치단체 및 공공인프라 시장 발굴에 나설 계획이다.
뷰런은 자사 자율주행 솔루션 ‘코파일럿(Copilot)’을 활용한다. 라이다 인지기술을 도로파손 탐지에 적용하고, 수집한 데이터를 도로 유지·관리에 활용하는 솔루션을 구축할 계획이다.
라이다의 3차원 계측은 기존 카메라 중심 탐지 방식과 차이가 있다. 카메라는 영상의 색상과 명암 등 시각정보를 중심으로 파손을 탐지한다. 반면, 라이다는 레이저로 도로표면까지 거리를 측정해 3차원 형상정보를 생성한다. 이를 통해 포트홀의 존재 여부뿐 아니라 깊이와 면적 등 파손정도를 정량적으로 파악할 수 있다.
김재광 뷰런 대표는 “자율주행 분야의 라이다 기반 인지기술을 도로 안전관리 분야에 적용한다. KT의 정밀측위·통신인프라와 결합해 새로운 사업 기회를 모색하게 된다”고 했다.
KT 측은 “포트홀 탐지 등 도로 안전관리 분야에서 협업 및 표준 패키지화를 통해 사업기회를 발굴하고 새로운 가치창출에 함께 노력하겠다”고 밝혔다.
freiheit@heraldcorp.com