- 관절 움직임·근육 신호·발 디딤 힘까지 수집
- 휴머노이드 동작 제어·재활 기술 개발 활용
[헤럴드경제=구본혁 기자] 사람처럼 걷고 뛰고 물건을 잡는 휴머노이드 로봇 개발에 필요한 인공지능(AI) 학습 데이터를 확보할 수 있는 기술이 국내 연구진에 의해 개발됐다.
한국생산기술연구원은 AI·로봇연구부문 안범모 수석연구원 연구팀이 사람의 전신 움직임을 정밀하게 기록하는 ‘전신동작 데이터 수집 플랫폼(HHIP)’을 구축했다고 14일 밝혔다.
이번 플랫폼은 사람의 관절 움직임과 발이 지면을 딛는 힘, 손가락 동작, 근육의 전기 신호 등 다양한 생체역학 데이터를 동시에 수집하는 것이 특징이다.
기존 보행 분석은 주로 병원에서 트레드밀 위를 짧게 걷는 방식으로 이뤄졌다. 이 때문에 걷기뿐 아니라 달리기, 점프, 물건 잡기 등 복잡한 전신 움직임을 종합적으로 분석하는 데 한계가 있었다.
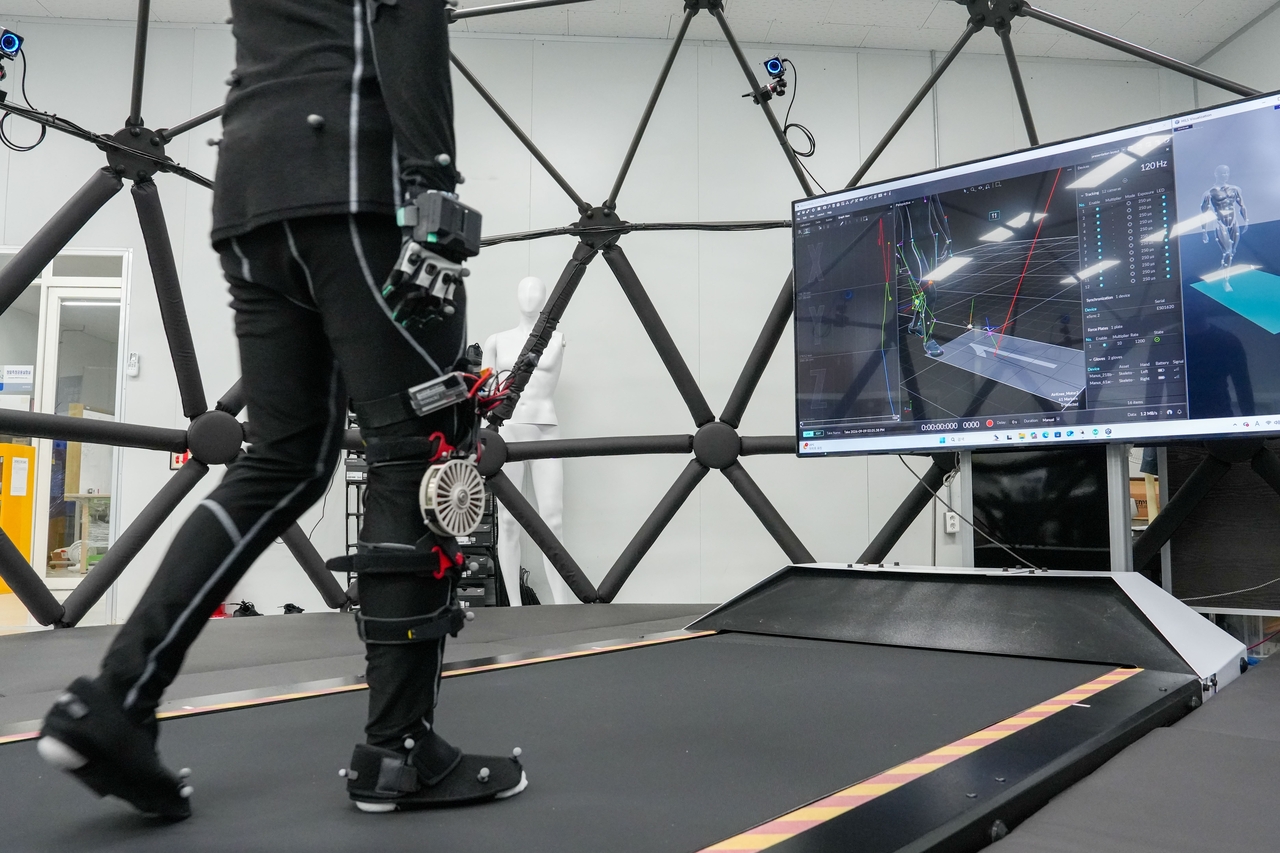
연구팀은 이를 해결하기 위해 돔 형태의 구조물 안에 고속 트레드밀을 설치하고 주변에 광학 모션캡처 카메라를 배치했다.
사람이 몸의 관절에 마커를 부착하고 트레드밀 위에서 움직이면 카메라가 관절의 위치와 움직임을 실시간으로 추적한다. 바닥에 설치된 힘판은 발이 지면을 누르는 힘을 측정하고, 글러브형 센서는 손가락 움직임을 기록한다. 피부에 부착한 근전도 센서는 근육의 활성 정도를 파악한다.
특히 트레드밀은 최고 시속 45㎞까지 작동해 일반적인 걷기와 달리기는 물론 착용형 로봇을 입고 빠르게 달리는 동작까지 측정할 수 있다.
핵심은 서로 다른 센서에서 수집한 데이터를 동일한 시간 축에 맞춰 통합하는 기술이다.
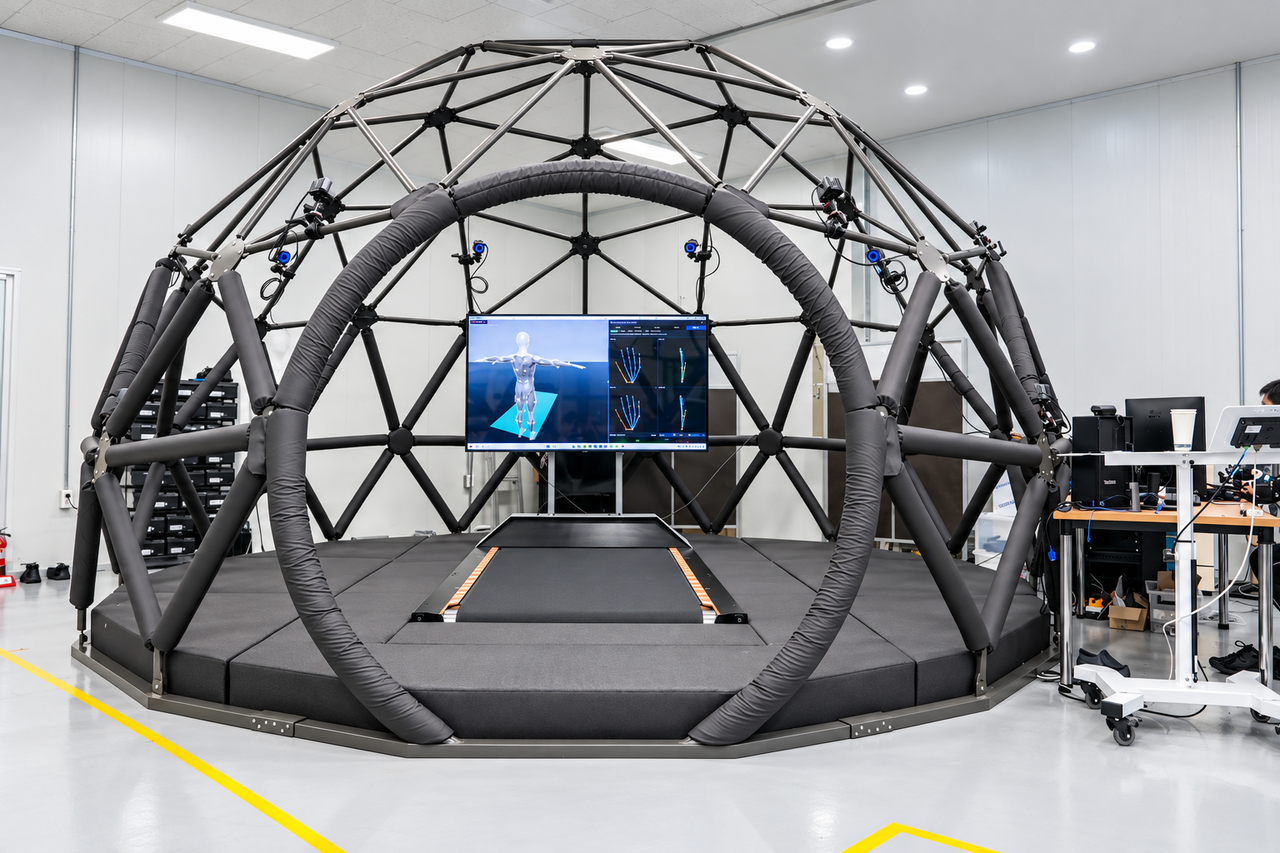
관절이 움직이는 순간과 발이 땅을 딛는 시점이 조금만 어긋나도 정확한 동작 분석이 어려워진다. 연구팀은 센서별 데이터를 하나의 시간 기준으로 정렬해 저장하는 소프트웨어를 자체 개발하고 정확도를 검증했다.
이를 활용하면 착용형 로봇을 입기 전과 후의 움직임을 같은 조건에서 비교해 실제 보조 효과를 정밀하게 분석할 수 있다.
연구팀은 이미 세계 최경량 무릎 착용형 로봇 ‘에어니(AirKnee)’의 성능 검증에 해당 플랫폼을 활용했다. 로봇 착용 시 무릎 관절이 의도한 각도로 움직이는지, 걷거나 물건을 들어 올릴 때 신체 부담이 줄어드는지 등을 확인했다.
최근에는 휴머노이드 로봇의 AI 제어 모델 개발을 위한 사람의 작업 동작 데이터 확보에도 활용하고 있다. 사람이 실제 작업을 수행할 때 나타나는 관절 움직임을 학습 데이터로 축적해 로봇이 보다 자연스럽고 정교하게 움직이도록 만드는 것이 목표다.
안범모 수석연구원은 “플랫폼의 핵심은 사람의 움직임을 얼마나 정확한 데이터로 담아내느냐에 있다”며 “앞으로 다양한 작업 동작 데이터를 축적해 휴머노이드뿐 아니라 착용형 로봇과 재활 분야에도 활용할 계획”이라고 말했다.
nbgkoo@heraldcorp.com