- 탐사경로·복귀시점 스스로 판단
- 물류창고·재난현장 활용 기대
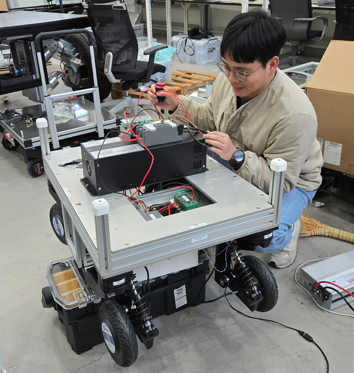
[헤럴드경제=구본혁 기자] 지도 없이 처음 들어간 건물에서도 로봇이 스스로 이동 경로를 찾고, 언제 기지로 돌아와야 할지 판단한다. 국내 연구진이 개발한 자율탐사 로봇 기술이 세계적인 로봇 경진대회에서 1위를 차지했다.
한국전자통신연구원(ETRI)은 지난 9월 미국 피츠버그에서 열린 세계적 로봇학술대회 ‘IROS 2026’ 연계 국제 실내 자율탐사 경진대회에서 단일로봇 부문 우승을 차지했다고 6일 밝혔다.
이번 대회는 로봇이 처음 접하는 실내 공간을 제한된 시간 안에 얼마나 효율적으로 탐사하고, 수집한 정보를 기지까지 전달하는지를 평가하는 방식으로 진행됐다.
최종 평가는 참가자들에게 공개되지 않은 10개 실내환경 지도에서 각각 4개의 서로 다른 출발 위치를 적용해 이뤄졌다.
핵심 평가 지표는 ‘기지 정보 확보율(Base-station Coverage)’이다. 로봇이 단순히 얼마나 넓은 공간을 돌아다녔는지가 아니라 실제 기지까지 전달한 공간 정보의 비율을 측정한다.
ETRI 연구진은 최종 평가에서 기지 정보 확보율 40.26%를 기록하며 단일로봇 부문 1위에 올랐다. 최종 순위에 오른 10개 팀 가운데 종합점수는 물론 소형·대형 지도 그룹에서도 모두 최고 점수를 기록했다.
우승 비결은 로봇이 탐사할 위치와 기지 복귀 시점을 스스로 결정하는 자율탐사 알고리즘이다.
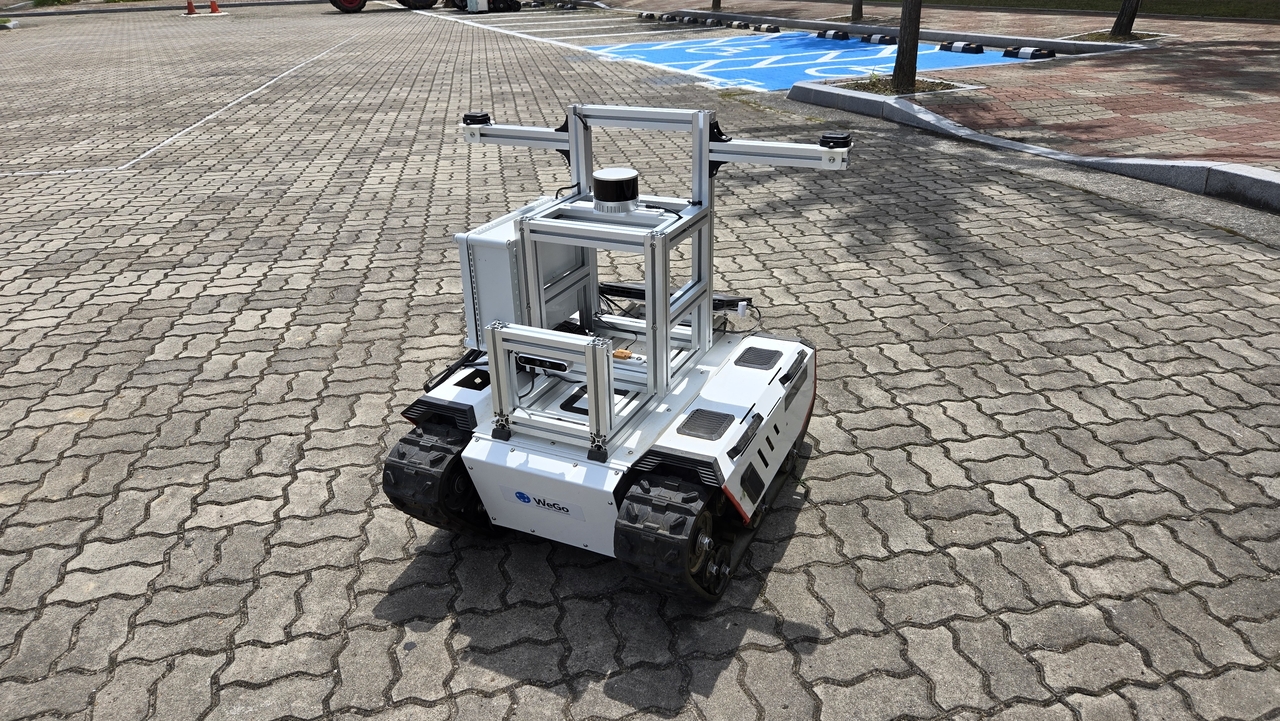
ETRI 연구진은 이동거리와 새롭게 확보할 수 있는 정보량을 동시에 계산해 탐사 효율이 높은 지역부터 찾아가도록 했다.
특히 남은 탐사 시간과 기지까지 돌아오는 데 필요한 거리를 계산해 복귀 가능한 범위에서 최대한 많은 공간을 탐사하도록 설계했다.
별도의 학습 데이터나 사전학습 인공지능(AI) 모델이 필요하지 않다는 점도 특징이다. 처음 접하는 낯선 공간에서도 별도의 추가 학습 없이 작동할 수 있다.
실제 대회 예제 환경을 활용한 자체 비교 실험에서는 기존 기본 알고리즘의 평균 기지 정보 확보율이 33.4%였지만, ETRI 기술을 적용하자 61.8%로 높아졌다. 28.4%포인트 개선된 수치다.
이번 기술은 물류창고와 대형 산업시설, 지하공간, 재난현장 등 사전 지도를 확보하기 어려운 환경에서 활용될 것으로 기대된다.
변우진 ETRI 대경권연구본부장은 “이번 우승은 우리 연구진이 개발한 자율탐사와 경로계획 기술의 우수성을 국제적으로 인정받은 성과”라며 “사전 지도가 없는 환경에서도 로봇이 스스로 판단하고 탐사하는 기술은 물류와 산업시설, 재난 대응 등 다양한 분야에서 활용될 수 있을 것”이라고 말했다.
nbgkoo@heraldcorp.com