- KAIST 문홍철 교수팀, 물체 빛 비추면 스스로 굽어 포획
- 센서·인공근육·형태유지 하나의 소재 구현, 피지컬 AI 활용
[헤럴드경제=구본혁 기자] 먹잇감이 다가오면 자극을 감지한 뒤 순식간에 잎을 닫아 붙잡는 ‘파리지옥’을 닮은 로봇 손 신소재가 국내 연구진에 의해 개발됐다.
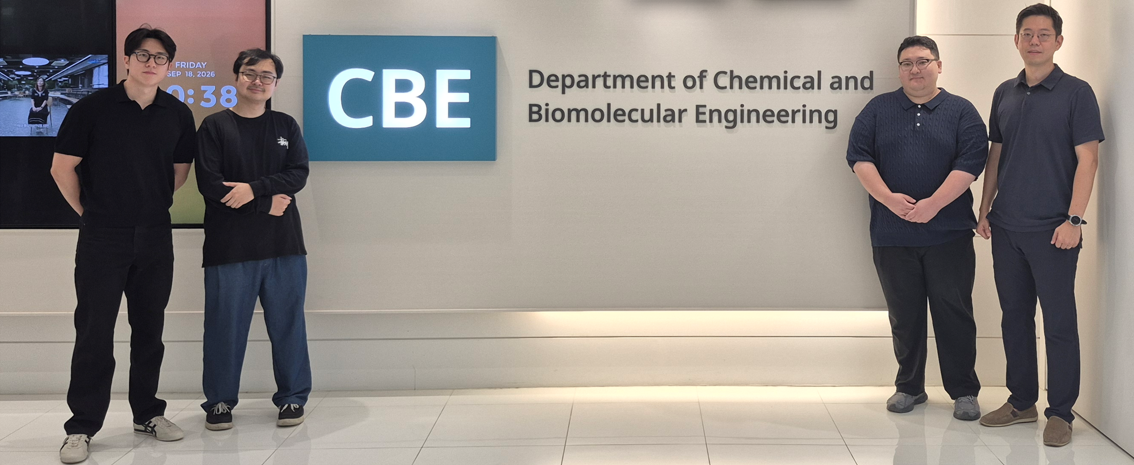
KAIST는 생명화학공학과 문홍철 교수 연구팀이 주변 물체를 감지하고 빛에 반응해 움직이는 이온성 소프트 로봇 소재 ‘이오노그래스퍼(Ionograsper)’를 개발했다고 30일 밝혔다.
사람이 물체를 잡으려면 눈과 피부로 물체를 감지한 뒤 근육을 움직인다. 로봇도 마찬가지다. 주변 환경을 인식하는 센서와 실제 움직임을 만드는 구동부가 필요하다.
하지만 소프트 로봇에 부드럽게 휘어지는 몸체에 센서와 구동장치를 각각 장착하면 부품과 배선이 많아지고 구조가 복잡해진다.
연구팀은 이 문제를 ‘소재 하나’로 해결했다. 로봇의 피부와 근육 역할을 하나의 부드러운 고분자에 집어넣었다.
핵심은 빛을 받으면 분자 구조가 바뀌는 ‘아조벤젠’과 공기 중 수분을 흡수하는 고분자의 결합이다. 연구팀은 두 물질을 이용해 내부에서 양이온과 음이온이 움직일 수 있는 그물망 구조를 만들었다.
전하를 띤 물체가 가까이 다가오면 소재 내부 이온이 재배열되면서 전기 신호가 발생한다. 풍선을 머리카락에 문지른 뒤 가까이 가져가면 머리카락이 움직이는 것과 비슷한 원리다. 물체가 직접 닿지 않아도 접근과 움직임을 알아챌 수 있다.
물체를 감지한 뒤 자외선을 비추면 ‘로봇 손’으로 변신한다. 빛을 받은 아조벤젠의 분자 구조가 바뀌고 소재 한쪽 면에서 수분이 빠져나가면서 소재가 굽어진다. 연구팀은 이 움직임을 이용해 실제 물체를 움켜쥐는 데 성공했다.
특히 빛을 꺼도 바로 원래 상태로 돌아가지 않는다. 빛을 끄면 소재 표면의 나노 크기 구멍을 통해 수분이 다시 들어온다. 이 과정에서 고분자 구조가 천천히 풀리면서 변형된 형태가 10분 이상 유지된다. 물체를 계속 잡고 있기 위해 지속적으로 빛을 비출 필요가 없어 에너지 사용을 줄일 수 있다.
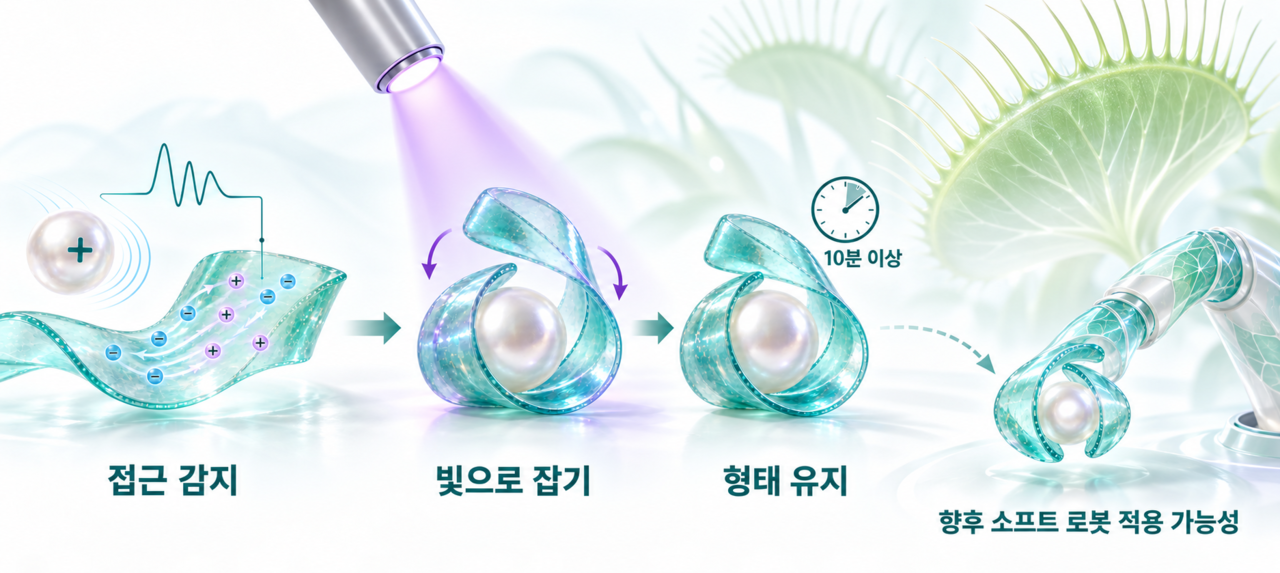
하나의 소재가 ‘감지→움직임→형태 유지’라는 세 가지 역할을 모두 수행하는 셈이다. 기존 소프트 로봇처럼 센서와 구동부를 별도로 장착할 필요가 없어 부품과 배선을 줄이고 로봇 구조를 단순화할 수 있다.
연구팀은 향후 감지 거리와 구동 속도, 반복 사용에 따른 내구성과 물체를 지탱하는 힘을 높일 계획이다. 현재 사용하는 자외선 대신 가시광선이나 근적외선으로 움직일 수 있도록 기술도 고도화한다.
특히 AI가 주변 상황을 판단해 실제 움직임으로 연결하는 피지컬 AI와 결합할 경우 소프트 그리퍼, 웨어러블 로봇, 인간-기계 인터페이스, 생체모사 로봇 등에 활용할 수 있을 것으로 기대된다.
문홍철 교수는 “로봇의 피부와 근육을 따로 붙이지 않고 하나의 소재가 물체를 감지하고 빛을 받으면 움직이도록 만들었다”며 “AI 제어 기술을 결합해 피지컬 AI 로봇에 활용할 수 있는 감각·구동 소재로 발전시키겠다”고 말했다.
이번 연구결과는 국제학술지 ‘어드밴스드 머티리얼스(Advanced Materials)’에 게재됐다.
nbgkoo@heraldcorp.com