보스턴다이나믹스, 아틀라스 새영상
발 대신 바퀴, 질주·360도 회전 점프
구동 성능 한계·AI 제어 능력 검증 등
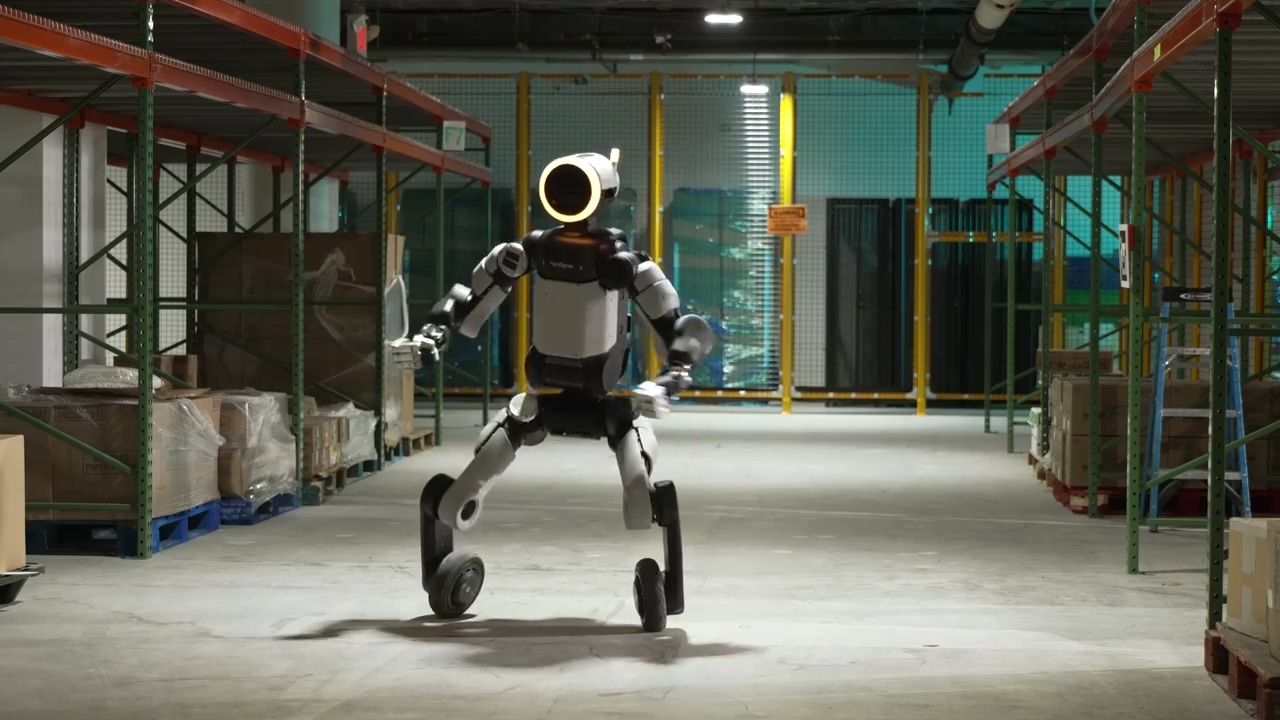
두 발로 걷고 뛰던 현대자동차그룹의 휴머노이드 로봇 ‘아틀라스’(사진)가 이번에는 바퀴를 달고 질주했다. 단순히 새로운 이동 방식을 선보이기 위한 것이 아니라 로봇의 구동장치를 극한까지 시험하고, 인공지능(AI)이 실제 움직임을 얼마나 정교하게 제어할 수 있는지 확인하기 위한 실험이다.
현대차그룹의 로봇 계열사 보스턴다이나믹스는 9일(현지시간) 공식 유튜브 채널과 홈페이지를 통해 ‘바퀴 달고 질주하는 아틀라스(Atlas on a Roll)’라는 제목의 영상을 공개했다.
약 3분 분량의 영상에서 아틀라스는 기존의 두 발 대신 양쪽 발목에 바퀴를 장착한 채 다양한 움직임을 선보인다. 바퀴를 굴리며 빠르게 질주하다가 급격하게 방향을 전환하고, 좌우로 미끄러지듯 이동한다. 바퀴를 단 채 춤을 추는가 하면, 제자리에서 뛰어올라 몸을 360도 회전하는 동작까지 선보인다.
보스턴다이나믹스는 기존 발목 구동장치인 액추에이터에 시중에서 판매하는 스쿠터용 바퀴를 연결했다. 액추에이터는 전기 신호를 받아 로봇의 관절을 움직이는 핵심 부품이다. 사람의 근육과 관절에 해당하는 역할을 한다.
보스턴다이나믹스는 바퀴를 이용하면 로봇이 움직이는 동안 모터에 지속적으로 높은 회전속도와 힘을 요구할 수 있다는 점에 주목했다. 출발과 급정지, 회전을 반복하면서 실제 구동장치가 성능 한계에 가까운 상황에서도 안정적으로 작동하는지 확인할 수 있기 때문이다.
이번 실험은 하드웨어뿐 아니라 AI 제어 기술을 검증하는 데도 초점이 맞춰졌다.
보스턴다이나믹스는 강화학습을 기반으로 한 전신 제어 시스템을 활용했다. 강화학습은 AI가 수많은 시행착오를 거치며 최적의 움직임을 스스로 학습하는 방식이다. 연구진은 가상 환경에서 로봇을 반복적으로 훈련한 뒤 학습한 동작이 실제 로봇에서도 구현되는지 확인했다.
특히 아틀라스가 좌우로 미끄러지며 이동하는 동작은 AI가 바퀴의 특성을 활용하도록 학습한 결과다. 360도 회전 점프 역시 사람의 움직임을 기록한 데이터를 기반으로 훈련했으며, 실제 로봇에 적용한 첫 시도에서 성공했다.
앤디 우 보스턴다이나믹스 엔지니어는 “바퀴 자체가 이번 실험의 목적은 아니었다”며 “핵심은 구동장치를 성능 한계까지 밀어붙이는 것이었다”고 설명했다.
다만 보스턴다이나믹스는 바퀴형 아틀라스가 상용화를 염두에 둔 새로운 제품은 아니라고 선을 그었다. 실제 환경에서는 실험실에서 예측하거나 재현하기 어려운 상황이 발생하는 만큼 로봇의 성능과 신뢰성을 높이기 위한 연구용 시험 장치라는 설명이다.
정경수 기자
kwater@heraldcorp.com