4개 손가락으로 더 섬세해진 ‘GR3’
드릴·용접토치 공구 작업까지 가능
새끼손가락 빼고 제작 편의성 높혀
시뮬레이션·강화학습 작업 정교화
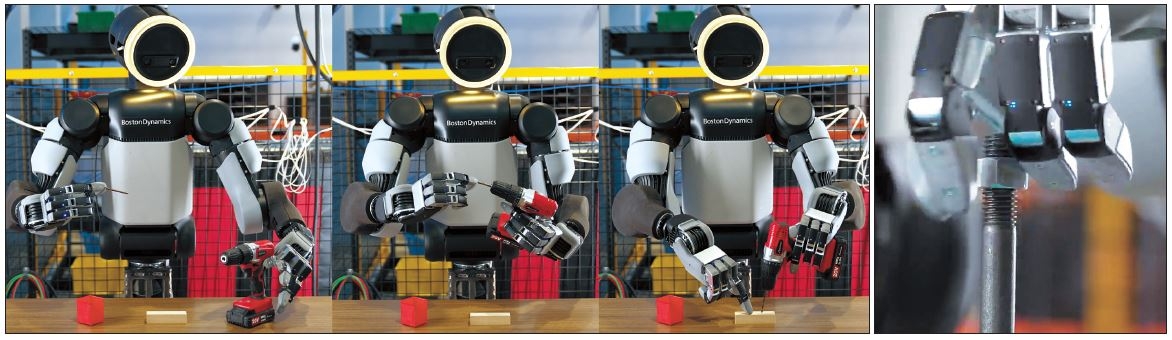
휴머노이드 로봇 ‘아틀라스’가 손끝으로 작은 드릴 비트를 집어 전동드릴에 끼운다. 이어 드릴 손잡이를 단단히 움켜쥔 채 손가락으로 트리거를 눌러 나무에 구멍을 뚫는다. 다른 장면에서는 작은 너트를 손끝으로 집어 돌려 체결하고, 얇은 드럼스틱을 손가락 사이에서 회전시키거나 골프공 두 개를 동시에 손안에서 굴린다.
현대자동차그룹의 로봇 자회사 보스턴다이나믹스는 1일(현지시간) 아틀라스에 적용할 차세대 손 ‘GR3’를 공개했다. 산업현장 투입을 위해 단순히 물체를 집어 옮기는 데 그쳤던 기존 손에서 한 단계 나아가 부품을 정교하게 다루고 각종 공구까지 사용할 수 있도록 설계를 바꿨다.
이번에 공개된 신형 손은 지난 1월 세계 최대 가전·IT 전시회 ‘CES 2026’에서 선보인 양산형 아틀라스보다 한 단계 진화했다. 당시 3개 손가락 그리퍼가 물체를 안정적으로 집고 옮기는 데 초점을 맞췄다면, 새 손은 4개 손가락과 13개 자유도(DOF)를 갖춰 보다 정교한 조작이 가능해졌다.
자유도는 로봇 관절이 독립적으로 움직일 수 있는 방향의 수를 뜻한다. 기존 GR2의 7개에서 GR3는 13개로 늘었고, 엄지는 사람 손처럼 다른 손가락과 마주 보며 물체를 집을 수 있도록 설계됐다. 나머지 손가락도 각각 벌리고 굽힐 수 있다.
이에 따라 아틀라스는 단순히 물체를 ‘잡는’ 수준을 넘어 손안에서 방향을 바꾸거나, 미끄러지는 물체를 다시 움켜쥐고, 공구를 잡은 채 방아쇠까지 누르는 ‘조작’ 단계로 기능을 넓혔다. 보스턴다이나믹스는 “기존 손은 다양한 물체를 잡는 데 초점을 맞췄다면 새 손은 물체를 실제로 조작할 수 있도록 설계했다”고 설명했다.
실제 영상에서도 아틀라스는 물체를 단순히 집는 데 그치지 않고 손가락 사이에서 위치와 방향을 바꾸는 동작을 반복했다. 작고 얇은 물체를 엄지와 다른 손가락으로 집는 ‘핀치 그립’, 세 손가락을 이용해 물체를 단단히 잡으면서도 움직일 수 있는 동작 등을 보여줬다.
궁극적으로는 산업현장에서 사람이 사용하는 공구를 다루는 것이 목표다. 보스턴다이나믹스는 새 손이 드릴과 전동 토크 드라이버, 그라인더, 네일건, 용접 토치 등의 손잡이를 잡은 상태에서 트리거까지 조작할 수 있도록 설계됐다고 설명했다.
▶사람은 5개, 아틀라스는 4개?=사람과 비슷한 손을 만들면서도 새끼손가락은 과감히 뺐다.
개발 초기에는 손가락을 다섯 개로 만들지, 엄지를 두 개 적용할지 등 여러 설계가 검토됐다. 이를 결정하는 과정에서 잭 재코우스키 보스턴다이나믹스 최고제품·기술책임자(CPTO)는 개발진에게 자신의 새끼손가락과 약지를 테이프로 묶은 채 하루를 보내보도록 제안하기도 했다. 검토 결과 ‘새끼손가락이 없어도 된다’고 판단했다. 다섯 번째 손가락을 추가하면 3개의 자유도가 더 필요하고 이에 따라 액추에이터도 늘어나면서 크기와 전력 소비, 비용, 고장 가능성이 함께 증가했다. 추가되는 정교함보다 양산 단계에서 감수해야 할 복잡성이 더 크다고 판단한 것이다.
알베르토 로드리게스 보스턴다이나믹스 로봇행동 담당 디렉터는 “로봇 손은 결국 여러 조건 사이에서 균형을 맞춰야 하는 설계”라며 “사람 손처럼 정교하게 만들수록 신뢰성과 양산성이 떨어질 수 있다”고 설명했다.
손가락 수는 줄였지만 작업 능력은 오히려 높였다. 새 손은 사람 손보다 조금 크고 힘이 세며, 손끝과 손바닥의 압력 센서로 물체가 미끄러지는 작은 변화까지 감지한다. 손가락도 좌우로 따로 벌릴 수 있어 일부 동작에서는 사람 손보다 더 넓게 움직일 수 있다.
특히 공을 들인 부분은 ‘양산성’이다. 양산과 정비를 쉽게 하기 위해 관절을 움직이는 액추에이터도 모듈화했다. 여러 관절을 잇는 섬세한 케이블이나 힘줄 구조를 없애 고장 가능성을 낮추고, 문제가 생기면 구동장치 단위로 교체할 수 있도록 했다.
로드리게스 디렉터는 “현재 우리가 고민하는 것은 이 손을 연간 10만개 생산하려면 설계의 세부 요소를 무엇부터 바꿔야 하느냐는 것”이라고 말했다.
▶시뮬레이션서 수없이 연습한 뒤 실제 손으로=새 손은 하드웨어만 바꾼 것이 아니다. 보스턴다이나믹스는 실제 로봇을 움직이기 전에 가상환경에서 수많은 동작을 학습시키는 ‘시뮬레이션 투 리얼’ 방식과 강화학습을 적극 활용하고 있다.
영상에서는 개발진이 손의 관절 위치와 마찰, 힘, 물체와 접촉할 때의 반응 등을 가상환경에 구현해 학습시키는 과정이 등장한다. 시뮬레이션 속 손과 실제 아틀라스의 손 사이 차이를 최대한 줄여 가상환경에서 습득한 동작을 실제 로봇에서도 구현하려는 것이다.
보스턴다이나믹스는 새 손을 직접 구동 방식으로 설계하고 외부 힘이 손가락에 가해졌을 때 관절이 이를 감지할 수 있도록 했다. 강한 충격을 받으면 관절이 힘을 그대로 버티는 대신 움직여 충격을 흘려보낼 수 있어 내구성을 높이는 효과도 있다는 설명이다.
아틀라스의 ‘손 고도화’는 최근 보스턴다이나믹스가 속도를 내고 있는 산업용 휴머노이드 상용화의 연장선에 있다. 지난달 미국 조지아주 현대차그룹 메타플랜트 아메리카(HMGMA)에 ‘로보틱스 메타플랜트 응용 센터(RMAC)’를 열고 자동차 제조 작업 훈련에 들어갔다.
현재 물류 준비와 자동차 부품을 조립 순서에 맞게 배치하는 작업 등을 학습하고 있으며, 2028년부터는 부품 시퀀싱 공정에 단계적으로 투입한 뒤 2030년에는 부품 조립으로 적용 범위를 넓힐 계획이다. 현대차그룹은 장기적으로 현대차·기아 글로벌 공장에 아틀라스 2만5000대를 배치할 예정이다.
정경수 기자
kwater@heraldcorp.com